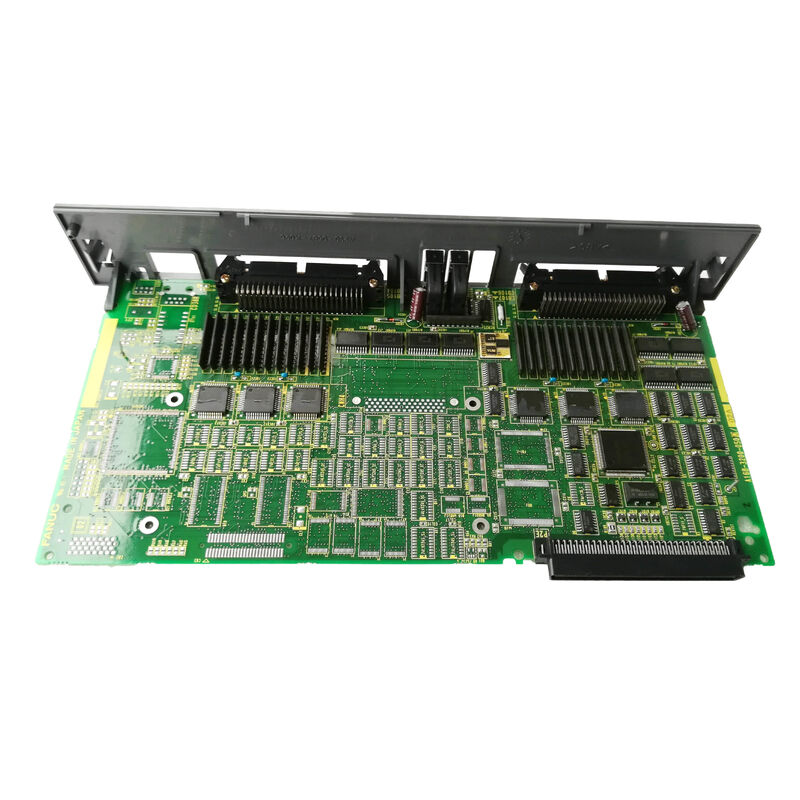
A16B-3200-0071 | CPU ربات FANUC PCB حسابی پرسرعت — پردازنده اختصاصی ریاضی / سینماتیک / برنامه ریزی مسیر / کنترل کننده ربات
CPU حسابی - یک پردازنده ریاضی اختصاصی
A16B-3200-0071 یک برد CPU همه منظوره نیست. این یک کمک پردازشگر حسابی تخصصی است - بردی که به طور کامل به محاسبات فشرده ترین در کنترل ربات اختصاص داده شده است.
حرکت ربات صنعتی به محاسبات ریاضی پیوسته و بلادرنگ نیاز دارد:
سینماتیک رو به جلو و معکوس:در هر چرخه بهروزرسانی سروو، کنترلکننده باید معادلات سینماتیک را حل کند که زوایای مفصل را به موقعیت اثرگذار نهایی ربات در فضای سهبعدی مرتبط میکند. برای یک ربات 6 محوره، این شامل حل مجموعه ای از شش معادله غیرخطی جفت شده است - که از نظر محاسباتی حتی در سخت افزار مدرن گران است و در نرخ به روز رسانی سروو بسیار حساس به زمان است.
درونیابی مسیر:حرکت هموار از نقطه ای به نقطه دیگر مستلزم محاسبه موقعیت پیوسته، سرعت و مقادیر شتاب برای هر شش مفصل به طور همزمان، از مسیر برنامه ریزی شده تا هر مرحله درونیابی است.
تغییرات مختصات:تبدیل بین مختصات جهان (دکارتی X/Y/Z)، مختصات ابزار، و مختصات مشترک - و برگشت - در هر چرخه بهروزرسانی. ترجمه ها و چرخش ها در فضای سه بعدی نیاز به ریاضیات ماتریسی فشرده دارند.
محاسبات جلوگیری از برخورد:برنامههای پیشرفتهتر ربات، بررسیهای ترخیص را در برابر مناطق محروم سه بعدی تعریفشده در زمان واقعی محاسبه میکنند.
A16B-3200-0071 منابع سیلیکونی اختصاصی را برای این حجم کاری ریاضی فراهم میکند - برد اصلی CPU را از بار محاسباتی آزاد میکند تا بتواند ارتباطات، منطق برنامه و هماهنگی سیستم را مدیریت کند بدون اینکه بار حسابی پاسخ آن را کند کند.
اطلاعات کلیدی محصول
| پارامتر |
ارزش |
| تایپ کنید |
PCB سی پی یو محاسباتی با سرعت بالا |
| برنامه |
کنترلر ربات FANUC |
| وزن |
0.69 کیلوگرم (1.51 پوند) |
| دسته بندی |
کنترل ربات |
| سری |
A16B-3200 |
چرا یک تابلوی حساب جداگانه؟
یک سوال طبیعی: چرا پردازش حسابی را به جای ادغام همه چیز در یک CPU اصلی قدرتمندتر، روی یک برد اختصاصی جدا کنید؟
زمینه تاریخی:A16B-3200-0071 در دوره ای طراحی شد که پردازنده های اختصاصی ممیز شناور و کمک پردازنده های DSP توان محاسباتی بسیار بالاتری را نسبت به CPU های همه منظوره ارائه می کردند - به ویژه برای عملیات مثلثاتی و ماتریسی که در رباتیک مرکزی هستند. استفاده از یک برد محاسباتی اختصاصی، بهینه مهندسی زمان خود بود.
قابلیت اطمینان و سرویس دهی:جدا کردن تابع محاسباتی بر روی یک برد اختصاصی به این معنی است که خرابی پردازشگر حسابی با جایگزینی یک برد خاص حل می شود - بدون اینکه بر روی برد اصلی CPU یا بقیه الکترونیک کنترلر تأثیر بگذارد.
محاسبات موازی:برد محاسباتی و CPU اصلی می توانند به صورت موازی کار کنند - برد محاسباتی بخش مسیر بعدی را محاسبه می کند در حالی که CPU اصلی نظرسنجی ورودی/خروجی، بارگذاری برنامه و ارتباطات اپراتور را انجام می دهد.
سناریوهای کاربردی
خطای حسابی کنترلر ربات:یک کنترل کننده ربات FANUC خطاهایی را در اجرای مسیر ایجاد می کند - انحرافات مسیر حرکت، خطاهای محاسباتی سینماتیک، یا آلارم های مخصوص ربات که به لایه پردازش اشاره می کنند. برد محاسباتی A16B-3200-0071 به عنوان خطا شناسایی شده است. جایگزینی محاسبات سینماتیکی و مسیر صحیح را بازیابی می کند.
نوسازی کنترلر:یک کنترلر ربات قدیمی FANUC پس از ذخیره سازی به خدمت بازگردانده می شود. A16B-3200-0071 به عنوان بخشی از یک بازسازی سیستماتیک الکترونیکی جایگزین شده است تا اطمینان حاصل شود که همه بردهای پردازش حیاتی در شرایط خوب شناخته شده قرار دارند.
سوالات متداول
Q1: چه نوع کنترل کننده رباتی از A16B-3200-0071 استفاده می کند؟
محدوده A16B-3200-007x با کنترلکنندههای روبات FANUC مرتبط است - احتمالاً LR Mate و خانوادههای کنترلکننده ربات فشرده مرتبط، بر اساس A16B-3200-0070 (CPU اصلی LR Mate 100). مدل کنترلر ربات قابل اجرا را از مستندات کنترلر تأیید کنید.
Q2: تفاوت بین A16B-3200-0071 (حساب) و A16B-3200-0070 (CPU اصلی) چیست؟
A16B-3200-0070 برد اصلی CPU است که اجرای برنامه، ارتباطات، مدیریت ورودی/خروجی و هماهنگی کلی سیستم را مدیریت می کند. A16B-3200-0071 یک پردازشگر محاسباتی است که به محاسبات سینماتیک و مسیر اختصاص داده شده است. هر دو برد با هم در یک کنترلر کار می کنند. هیچ یک به تنهایی کنترل کامل ربات را فراهم نمی کند.
Q3: آیا جایگزینی A16B-3200-0071 به تغییرات برنامه ربات نیاز دارد؟
خیر. برنامه های ربات و پارامترهای سیستم در ماژول های SRAM یا FROM - جدا از PCB حسابی قرار دارند. جایگزین کردن A16B-3200-0071 بر داده های برنامه یا پارامتر ذخیره شده تأثیر نمی گذارد. پس از نصب جایگزین، کنترل کننده مجدداً مقدار دهی اولیه می شود و برد حسابی با استفاده از پیکربندی سیستم موجود، نقش محاسباتی خود را از سر می گیرد.
Q4: چه آلارم هایی نشان می دهد که A16B-3200-0071 ممکن است از کار افتاده باشد؟
آلارمهای مربوط به خطاهای محاسبه حرکت ربات - آلارمهای انحراف مسیر، کدهای خطای سینماتیک، خرابیهای محاسباتی موقعیت، یا آلارمهای سروو که به دلایل خارجی (موتور، رمزگذار، درایو) نسبت داده نمیشوند - میتوانند نشان دهنده خرابی برد حسابی باشند. هشدارهای مخصوص لایه پردازش حسابی در دفترچه راهنمای نگهداری کنترلر ربات FANUC مستند شده است.

 پیام شما باید بین 20 تا 3000 کاراکتر باشد!