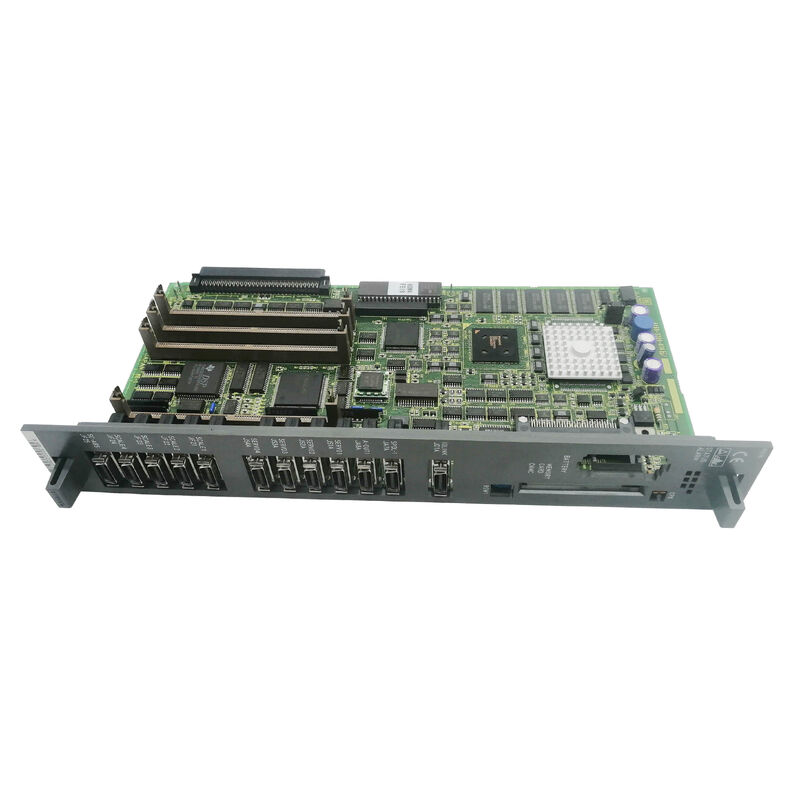
A16B-3200-0040 | PCB پردازنده اصلی ربات FANUC RJ-2 — 24VDC / 0.84 کیلوگرم / پردازش داده / نصب در اسلات / کنترلر سری RJ2
RJ-2 - نسلی از ربات های صنعتی FANUC
کنترلر FANUC RJ-2 (Robot J-2) یک نسل کلیدی در تاریخچه محصول ربات صنعتی FANUC است. RJ-2 طیف وسیعی از بدنههای ربات صنعتی FANUC - از رباتهای جوشکاری فشرده گرفته تا رباتهای حملکننده مواد بزرگ را تامین میکرد - ستون فقرات پردازشی را برای کنترل حرکت ۶ محوره، هماهنگی دستگاههای جانبی و آموزش ارتباطات آویز فراهم میکند.
A16B-3200-0040 برد اصلی CPU در قلب کنترلر RJ-2 است - بردی که همه عملکردهای کنترلر را هماهنگ می کند. به عنوان تخته اصلی، به موارد زیر رسیدگی می کند:
پردازش داده ها:عملکرد اصلی در مشخصات محصول تایید شده است. تمام داده های موقعیت، محاسبات مسیر و داده های وضعیت سیستم از طریق این برد جریان می یابد. حرکت ربات فقط به اندازه برد CPU که دستورات حرکت را اجرا می کند قابل اعتماد است.
ارتباط کنترلر:برد اصلی CPU ارتباط بین آویز آموزشی، رابط ورودی/خروجی محیطی و تجهیزات خارجی متصل به ربات را مدیریت می کند.
هماهنگی سیستم:فرمان های سروو موتور، بازخورد سنسور، نظارت بر ایمنی و اجرای برنامه همگی از برد اصلی CPU هماهنگ می شوند.
مشخصات کلیدی
| پارامتر |
ارزش |
| برنامه |
ربات FANUC سری RJ-2 |
| تابع |
PCB اصلی سی پی یو |
| ولتاژ عملیاتی |
24VDC |
| وزن |
0.84 کیلوگرم |
| ابعاد |
200 × 130 × 70 میلی متر |
| دمای عملیاتی |
0-50 درجه سانتی گراد |
| دمای ذخیره سازی |
20- تا 70+ درجه سانتی گراد |
| نصب |
پایه اسلات |
| تجدید نظر |
/04C تایید شد |
نصب مانت اسلات
روش نصب "slot mount" تایید می کند که A16B-3200-0040 یک اسلات قفس کارت تعریف شده در کنترلر RJ-2 را اشغال می کند. روش تعویض:
- کنترلر را خاموش کنید و مطمئن شوید که تمام مراحل ایمنی رعایت شده است
- قفس اصلی کارت CPU را در کابینت کنترل پیدا کنید
- A16B-3200-0040 را از اسلات خود خارج کنید
- برد تعویض را در همان شکاف قرار دهید
- برق را بازیابی کنید و راه اندازی سیستم ربات را تأیید کنید
داده های ذخیره شده در حافظه خارجی (SRAM، FROM) و روی بردهای دختر از طریق تعویض برد CPU حفظ می شود.
سناریوهای کاربردی
خرابی CPU کنترلر RJ-2:کنترلر RJ-2 یک ربات صنعتی FANUC پس از روشن شدن در مقداردهی اولیه قرار نمی گیرد. بدون پاسخ از آویز آموزش، بدون حالت آماده سروو. برد اصلی CPU A16B-3200-0040 به عنوان ایراد شناسایی شده است. تعویض، عملکرد کامل ربات را بازیابی می کند.
بازسازی ربات کنترلر:یک کنترلر ربات قدیمی FANUC RJ-2 برای ادامه خدمات تولید بازسازی شده است. A16B-3200-0040 به عنوان بخشی از یک تجدید سیستماتیک الکترونیکی برای تنظیم مجدد طول عمر کنترلر جایگزین می شود.
سوالات متداول
Q1: چه مدل رباتی از کنترلر RJ-2 با A16B-3200-0040 استفاده می کند؟
کنترلر RJ-2 با چندین سری بدنه ربات FANUC از دوران RJ-2 - از جمله Arc Mate، سری S، سری M و سایر پیکربندیهای ربات استاندارد و تخصصی استفاده شد. مدلهای ربات خاص جفتشده با بار محموله دهانه کنترلکننده RJ-2 از روباتهای جوشکاری فشرده تا روباتهای حملکننده مواد سنگین را شامل میشود. نوع کنترلر را از روی پلاک یا اسناد سیستم ربات تأیید کنید.
Q2: با تعویض A16B-3200-0040 چه اتفاقی برای برنامه های ربات می افتد؟
برنامه های ربات در ماژول های حافظه SRAM - جدا از برد اصلی CPU قرار دارند. اگر ماژول های SRAM دست نخورده باشند و با تغییر برد منتقل شوند، داده های برنامه حفظ می شود. اگر سیستم نیاز به تعویض ماژول SRAM به طور همزمان داشته باشد، بازیابی کامل برنامه از پشتیبان مورد نیاز است. همیشه قبل از هر گونه تعمیر و نگهداری برد اصلی از تمام برنامه های ربات و اطلاعات سیستم نسخه پشتیبان تهیه کنید.
Q3: آیا بازنگری /04C حیاتی است، یا می توان تجدید نظرهای قبلی را جایگزین کرد؟
/04C یک نسخه به روز رسانی سخت افزاری برای طراحی پایه A16B-3200-0040 است. نسخههای بعدی معمولاً در همان اسلات سازگار با عقب هستند. از اسناد نگهداری کنترلر RJ-2 تأیید کنید که آیا حداقل بازبینی مشخص شده است یا خیر. اگر هیچ محدودیتی ثبت نشده باشد، /04C نسخه پیشنهادی فعلی است.
Q4: روش تخلیه قبل از دسترسی به A16B-3200-0040 چگونه است؟
کنترلر RJ-2 حاوی خازن هایی در منبع تغذیه خود است که پس از قطع برق اصلی، شارژ را حفظ می کنند. قبل از باز کردن کابینت یا دسترسی به هر برد داخلی، روش قطع و دشارژ تجویز شده FANUC را برای کنترلر RJ-2 دنبال کنید. قبل از دست زدن به بردها، اطمینان حاصل کنید که همه نشانگرهای LED خاموش شده اند.

 پیام شما باید بین 20 تا 3000 کاراکتر باشد!